AI 机械臂
机械臂是 AI 员工的手臂。任务由 AI 员工理解并下达,手臂负责抓取、移动和放置。
系统能力
- AI 员工
理解工位任务,判断下一步,向手臂下达动作。视觉是员工的感知,不是外挂在臂上的辅助模块。
- 手臂执行
机械臂只执行员工给出的抓取、移动和放置。
- 末端
夹爪按员工当前任务更换,控制接口保持一致。
- 安全边界
员工只能在工位安全区内指挥手臂。
方案构成
系统架构
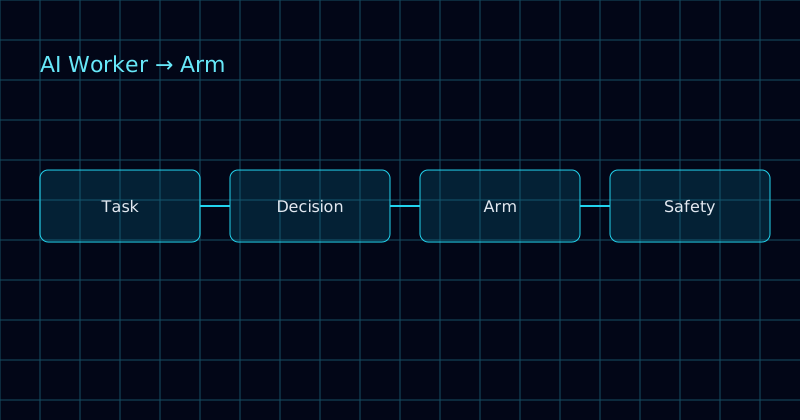
上层是 AI 员工:负责任务理解、感知和动作决策。下层是机械臂,作为这名员工的手臂执行指令。感知结果先进入员工,再变成手臂动作,而不是把 AI 接在传统机械臂旁边做辅助。
关键指标
关键指标待实测后补充,此处不写未核实数字。
接口与协议
任务指令、手臂控制、坐标系、安全边界。
部署形态
部署在工位上,作为能动手的 AI 员工,完成取放、上下料和简单装配。
交付物
AI 员工任务接口、手臂控制、末端与安全边界说明、联调支持。
技术对接
先定这名员工要完成的任务,再确定臂展、末端和安全区。
交付物
AI 员工手臂交付包
按该方案交付可集成的设计、固件和接口说明。
任务接口、手臂控制、末端与安全边界。先定员工要做的任务,再联调手臂。
技术规格
AI 员工
任务理解 / 动作决策
员工理解工位任务并下达动作。视觉进入员工,不作为机械臂的外挂辅助。
手臂
抓取 / 移动 / 放置
机械臂只执行员工指令,动作限制在安全区内。
接口
任务指令 / 手臂控制
任务指令、手臂控制、坐标系、安全边界。
关键指标
待实测
任务完成时间、重复定位和负载待工位实测后填入。
按场景做技术对接
说明部署环境、接口和节拍后,我们据此确认架构与交付范围。